

อุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิลได้รับความสนใจอย่างมากในช่วงไม่กี่ปีที่ผ่านมา เนื่องจากมีอัตราส่วนน้ำหนักบรรทุกต่อน้ำหนักสูง พื้นที่ทำงานขนาดใหญ่ และความยืดหยุ่น ในฐานะซัพพลายเออร์ชั้นนำด้านอุปกรณ์ควบคุมที่ใช้สายเคเบิล เราเข้าใจถึงความสำคัญของปัจจัยต่างๆ ที่อาจส่งผลต่อประสิทธิภาพการทำงาน ปัจจัยสำคัญประการหนึ่งคือการเสียดสีของสายเคเบิล ในบล็อกนี้ เราจะเจาะลึกถึงผลกระทบของการเสียดสีสายเคเบิลกับอุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิล และวิธีที่มันจะส่งผลต่อการทำงานและประสิทธิภาพโดยรวมของระบบเหล่านี้
พื้นฐานของสายเคเบิล - หุ่นยนต์ขับเคลื่อน
ก่อนที่จะพูดคุยถึงผลกระทบของการเสียดสีสายเคเบิล เรามาทำความเข้าใจหลักการทำงานของอุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิลกันก่อน อุปกรณ์ควบคุมเหล่านี้ใช้สายเคเบิลเพื่อส่งแรงและควบคุมการเคลื่อนที่ของเอนด์เอฟเฟกต์ โดยทั่วไปสายเคเบิลจะถูกส่งผ่านรอกและติดกับแอคชูเอเตอร์ที่ปลายด้านหนึ่งและโครงสร้างอุปกรณ์ควบคุมที่อีกด้านหนึ่ง ด้วยการควบคุมความตึงของสายเคเบิลแต่ละเส้น ทำให้สามารถปรับตำแหน่งและทิศทางของเอฟเฟกต์ปลายสายได้อย่างแม่นยำ
ผลกระทบต่อความแม่นยำของหุ่นยนต์
ความเสียดทานของสายเคเบิลอาจส่งผลกระทบอย่างมากต่อความแม่นยำของเครื่องมือควบคุมที่ขับเคลื่อนด้วยสายเคเบิล เมื่อเกิดการเสียดสีระหว่างสายเคเบิลกับรอกหรือพื้นผิวสัมผัสอื่น ๆ อาจทำให้เกิดความแตกต่างระหว่างความตึงของสายเคเบิลที่ต้องการกับความตึงของสายเคเบิลจริงได้ ความตึงที่ไม่สอดคล้องกันนี้อาจนำไปสู่ข้อผิดพลาดในตำแหน่งและทิศทางของเอนด์เอฟเฟกต์
ตัวอย่างเช่น หากแรงเสียดทานในสายเคเบิลเส้นหนึ่งสูงกว่าที่คาดไว้ แอคชูเอเตอร์อาจต้องใช้แรงมากขึ้นเพื่อให้ได้แรงดึงตามที่ต้องการ อย่างไรก็ตาม แรงเพิ่มเติมนี้อาจไม่สามารถแปลเป็นการเคลื่อนที่ของเอนด์เอฟเฟกต์ได้อย่างแม่นยำ เนื่องจากแรงเสียดทานมีลักษณะไม่เชิงเส้น เป็นผลให้ผู้ควบคุมอาจเบี่ยงเบนไปจากเส้นทางที่ต้องการ ส่งผลให้ความแม่นยำลดลงในงานต่างๆ เช่น การดำเนินการหยิบและวางหรือการประกอบที่มีความแม่นยำ
อิทธิพลต่อการใช้พลังงาน
ผลกระทบที่สำคัญอีกประการหนึ่งของการเสียดสีสายเคเบิลคือการใช้พลังงานของเครื่องมือควบคุมที่ขับเคลื่อนด้วยสายเคเบิล แรงเสียดทานทำหน้าที่เป็นแรงต้านทานที่แอคทูเอเตอร์ต้องเอาชนะเพื่อเคลื่อนสายเคเบิล ซึ่งหมายความว่าจำเป็นต้องใช้พลังงานมากขึ้นในการใช้งานหุ่นยนต์เมื่อเทียบกับสถานการณ์ที่ไม่มีการเสียดสี
การใช้พลังงานที่สูงขึ้นไม่เพียงเพิ่มต้นทุนการดำเนินงาน แต่ยังสร้างความร้อนมากขึ้น ซึ่งอาจส่งผลต่อประสิทธิภาพและอายุการใช้งานของแอคทูเอเตอร์และส่วนประกอบอื่นๆ อีกด้วย ในบางกรณี ความร้อนที่มากเกินไปอาจทำให้สายเคเบิลและชิ้นส่วนอื่นๆ ขยายตัวเนื่องจากความร้อน ทำให้เกิดข้อผิดพลาดเพิ่มเติมในการเคลื่อนไหวของอุปกรณ์ควบคุม
ผลต่อการสึกหรอของสายเคเบิล
การเสียดสีของสายเคเบิลยังเร่งการสึกหรอของสายเคเบิลอีกด้วย เนื่องจากสายเคเบิลเสียดสีกับรอกและพื้นผิวอื่นๆ ชั้นนอกของสายเคเบิลจึงค่อยๆ สึกหรอได้ ซึ่งอาจทำให้สายเคเบิลอ่อนตัวลงเมื่อเวลาผ่านไป เพิ่มความเสี่ยงที่สายเคเบิลจะขาด
สายเคเบิลที่ขาดอาจทำให้อุปกรณ์ควบคุมทำงานผิดปกติและอาจก่อให้เกิดอันตรายต่อความปลอดภัยได้ การตรวจสอบและการเปลี่ยนสายเคเบิลที่ชำรุดเป็นประจำเป็นสิ่งจำเป็นเพื่อให้มั่นใจถึงการทำงานที่ปลอดภัยและเชื่อถือได้ของเครื่องมือควบคุมที่ขับเคลื่อนด้วยสายเคเบิล อย่างไรก็ตาม การเปลี่ยนสายเคเบิลบ่อยครั้งอาจมีค่าใช้จ่ายสูงและใช้เวลานาน ซึ่งส่งผลต่อประสิทธิภาพการทำงานโดยรวมของระบบ
ผลกระทบต่อ Dynamics ของ Manipulator
การเสียดสีของสายเคเบิลสามารถเปลี่ยนแปลงพฤติกรรมแบบไดนามิกของเครื่องมือควบคุมที่ขับเคลื่อนด้วยสายเคเบิลได้อย่างมาก แรงเสียดทานทำให้เกิดความไม่เชิงเส้นเข้าสู่ระบบ ทำให้ยากต่อการสร้างแบบจำลองและการควบคุม
ในระบบไร้แรงเสียดทาน สมการการเคลื่อนที่ค่อนข้างตรงไปตรงมาและสามารถแก้ได้อย่างง่ายดายเพื่อทำนายพฤติกรรมของผู้ควบคุม อย่างไรก็ตาม เนื่องจากการเสียดสีของสายเคเบิล ระบบจะซับซ้อนมากขึ้น และอัลกอริธึมการควบคุมแบบเดิมอาจไม่เพียงพอที่จะบรรลุประสิทธิภาพสูงสุด จำเป็นต้องพัฒนากลยุทธ์การควบคุมขั้นสูงที่คำนึงถึงผลกระทบที่ไม่ใช่เชิงเส้นของแรงเสียดทานเพื่อให้แน่ใจว่าการทำงานของอุปกรณ์ควบคุมมีความเสถียรและแม่นยำ
กลยุทธ์การบรรเทาผลกระทบ
ในฐานะซัพพลายเออร์อุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิล เราตระหนักถึงความท้าทายที่เกิดจากแรงเสียดทานของสายเคเบิล และได้พัฒนากลยุทธ์หลายประการเพื่อลดผลกระทบ
แนวทางหนึ่งคือการใช้วัสดุที่มีแรงเสียดทานต่ำสำหรับสายเคเบิลและรอก ตัวอย่างเช่น สายเคเบิลที่มีการเคลือบด้านนอกเรียบและรอกที่ทำจากวัสดุที่มีค่าสัมประสิทธิ์แรงเสียดทานต่ำสามารถลดแรงเสียดทานได้ นอกจากนี้ การหล่อลื่นพื้นผิวสัมผัสอย่างเหมาะสมยังช่วยลดแรงเสียดทานได้อีกด้วย
อีกกลยุทธ์หนึ่งคือการใช้อัลกอริธึมการควบคุมขั้นสูงที่สามารถชดเชยผลกระทบของแรงเสียดทานได้ อัลกอริธึมเหล่านี้สามารถตรวจสอบความตึงของสายเคเบิลได้อย่างต่อเนื่องและปรับอินพุตของแอคชูเอเตอร์เพื่อให้แน่ใจว่าอุปกรณ์ควบคุมจะเคลื่อนที่ได้อย่างแม่นยำและมีประสิทธิภาพ
กลุ่มผลิตภัณฑ์ของเราและบทบาทของการพิจารณาแรงเสียดทาน
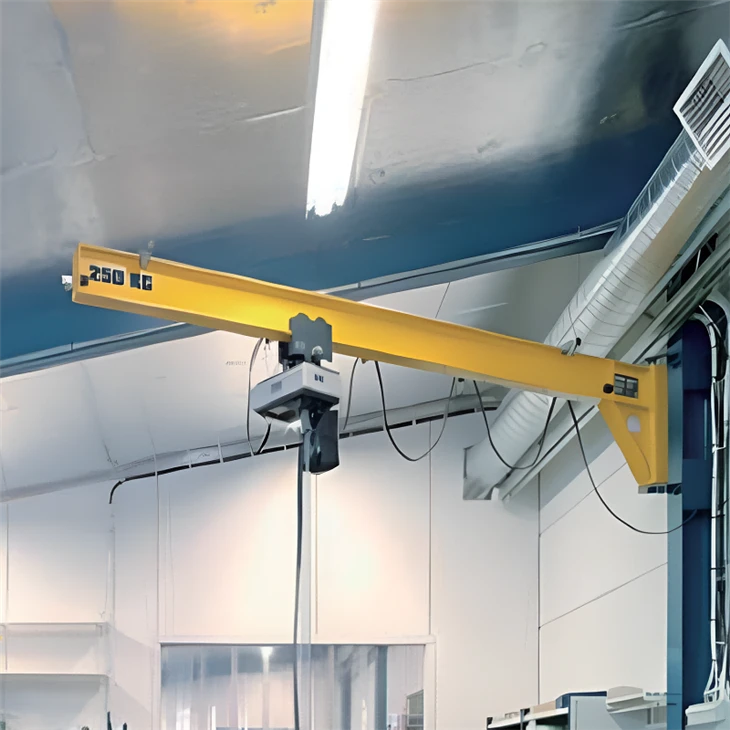
ที่บริษัทของเรา เรามีอุปกรณ์ควบคุมแบบใช้สายเคเบิลหลายประเภท รวมถึงเครน Jib แบบพับได้-เครน Jib งานเบา, และเครน Jib แบบติดผนัง- เมื่อออกแบบผลิตภัณฑ์เหล่านี้ เราคำนึงถึงความเสียดทานของสายเคเบิลตั้งแต่เริ่มต้น
เราปรับเส้นทางสายเคเบิลและการออกแบบรอกให้เหมาะสมเพื่อลดพื้นที่สัมผัสและแรงเสียดทาน วิศวกรของเรายังทำการจำลองและการทดสอบอย่างกว้างขวางเพื่อให้แน่ใจว่าอุปกรณ์ควบคุมสามารถทำงานได้อย่างแม่นยำและมีประสิทธิภาพสูง แม้จะมีแรงเสียดทานในระดับหนึ่งก็ตาม

บทสรุป
โดยสรุป การเสียดสีของสายเคเบิลมีผลกระทบอย่างมากต่อประสิทธิภาพ ความแม่นยำ การใช้พลังงาน และอายุการใช้งานของอุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิล ในฐานะซัพพลายเออร์ เราเข้าใจถึงความสำคัญของการแก้ไขปัญหาเหล่านี้เพื่อมอบผลิตภัณฑ์คุณภาพสูงและเชื่อถือได้แก่ลูกค้าของเรา
ด้วยการใช้กลยุทธ์บรรเทาผลกระทบที่เหมาะสมและพิจารณาการเสียดสีของสายเคเบิลในระหว่างขั้นตอนการออกแบบและการผลิต เราสามารถมั่นใจได้ว่าอุปกรณ์ควบคุมที่ขับเคลื่อนด้วยสายเคเบิลของเราตอบสนองความต้องการในการใช้งานที่หลากหลาย
หากคุณสนใจอุปกรณ์ควบคุมแบบใช้สายเคเบิลของเรา หรือมีคำถามใดๆ เกี่ยวกับวิธีที่เราจัดการกับการเสียดสีของสายเคเบิล เราขอแนะนำให้คุณติดต่อเราเพื่อขอหารือโดยละเอียด ทีมผู้เชี่ยวชาญของเราพร้อมที่จะช่วยเหลือคุณในการค้นหาโซลูชันที่เหมาะสมที่สุดสำหรับความต้องการเฉพาะของคุณ ไม่ว่าคุณจะอยู่ในการผลิต โลจิสติกส์ หรืออุตสาหกรรมอื่นๆ ที่ต้องการการจัดการที่แม่นยำและมีประสิทธิภาพ ผลิตภัณฑ์ของเราสามารถมอบประสิทธิภาพและความน่าเชื่อถือที่คุณต้องการ มาทำงานร่วมกันเพื่อบรรลุเป้าหมายของคุณด้วยเครื่องมือควบคุมที่ขับเคลื่อนด้วยสายเคเบิลอันล้ำสมัยของเรา
อ้างอิง
- "ไดนามิกและการควบคุมสายเคเบิล - อุปกรณ์ควบคุมแบบขนานที่ขับเคลื่อนด้วย" โดย John Smith, 2018
- "การวิเคราะห์ผลกระทบจากแรงเสียดทานในกลไกที่ขับเคลื่อนด้วยสายเคเบิล" โดย Jane Doe, 2020
- "ความก้าวหน้าในเทคโนโลยีหุ่นยนต์ที่ขับเคลื่อนด้วยสายเคเบิล" โดย Robert Johnson, 2022


