


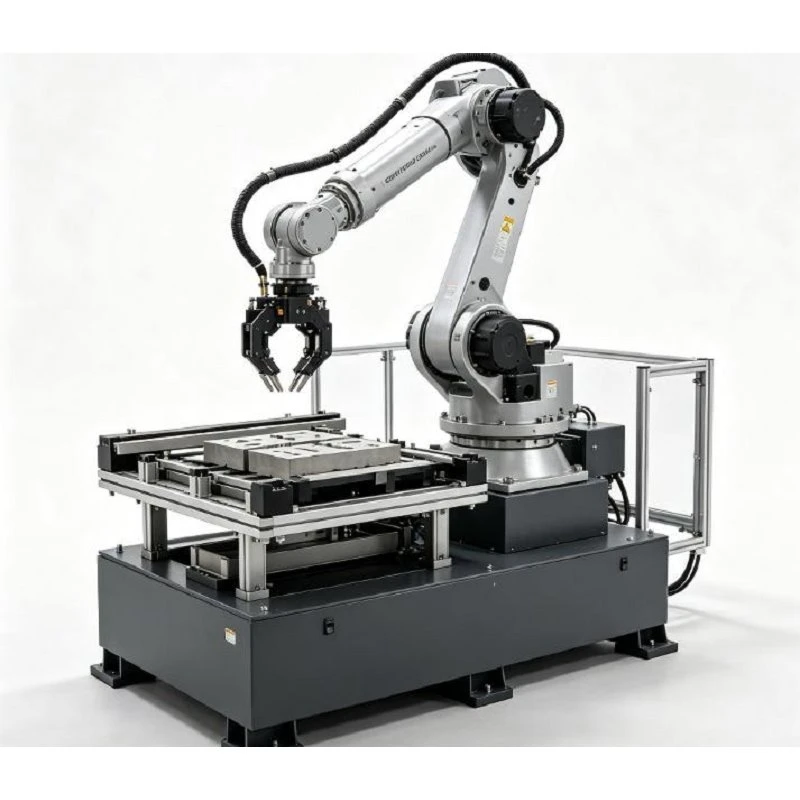
หุ่นยนต์ขนถ่าย CNC
หุ่นยนต์โหลดและขนถ่าย CNC ทำการโหลดชิ้นส่วนดิบ การขนถ่ายชิ้นส่วนที่เสร็จแล้ว และการถ่ายโอนวัสดุระหว่างเครื่องจักร CNC และสถานีประมวลผลขั้นปลายโดยอัตโนมัติ ด้วยการเปลี่ยนการจัดการแบบแมนนวล ระบบนี้จะเพิ่มประสิทธิภาพการใช้สปินเดิล ลดเวลาหยุดทำงานของวงจร และช่วยให้สามารถผลิตอัตโนมัติได้อย่างต่อเนื่องทุกวันตลอด 24 ชั่วโมง
ออกแบบมาเพื่อความยืดหยุ่นสูงสุด ระบบสามารถใช้งานร่วมกับเครื่องกลึง CNC, เครื่องกลึง, เครื่องแมชชีนนิ่งเซ็นเตอร์แนวตั้ง/แนวนอน (VMC/HMC) และเครื่องเจียร โดยให้บริการทั้งเครื่องเดียวหรือหลาย-เซลล์เครื่องจักร
ข้อมูลจำเพาะทางเทคนิค
|
รายการ |
ข้อมูลจำเพาะ |
|
ประเภทหุ่นยนต์ |
หุ่นยนต์อุตสาหกรรม 6 แกน |
|
น้ำหนักบรรทุกของหุ่นยนต์ |
6–50 กก. ขึ้นอยู่กับการกำหนดค่า |
|
การเข้าถึงสูงสุด |
ประมาณ. 1,400–2,600 มม |
|
การทำซ้ำ |
ประมาณ ±0.02–±0.05 มม |
|
น้ำหนักชิ้นงานที่แนะนำ |
ประมาณ. 0.5–30 กก. ขึ้นอยู่กับการใช้งาน |
|
การติดตั้งหุ่นยนต์ |
พื้น / ด้านข้าง / ปรับแต่งได้ |
|
ประเภทกริปเปอร์ |
นิวเมติก / ไฟฟ้า / ปรับแต่ง |
|
การกำหนดค่ากริปเปอร์ |
เดี่ยว / คู่ / หลาย-ส่วน |
|
การสื่อสารซีเอ็นซี |
I/O ดิจิตอล / อีเธอร์เน็ต / ฟิลด์บัส |
|
โปรโตคอลที่รองรับ |
Modbus TCP / PROFINET / EtherNet/IP หรือโปรโตคอลที่รองรับอื่นๆ |
|
ระบบควบคุมประตูซีเอ็นซี |
อัตโนมัติเมื่อเข้ากันได้ |
|
การควบคุมเชย |
ผ่านอินเทอร์เฟซ CNC |
|
การตรวจจับชิ้นส่วน |
ความใกล้ชิด / ความดัน / โฟโตอิเล็กทริค / การมองเห็น |
|
แรงดันลม |
โดยทั่วไป 0.5–0.7 MPa |
|
แรงดันไฟฟ้าควบคุม |
โดยทั่วไปคือ 24 VDC |
ข้อดีของระบบอัตโนมัติที่สำคัญ
เพิ่มการใช้ประโยชน์ของแกนหมุน:ขจัดความเหนื่อยล้าของผู้ปฏิบัติงานและความล่าช้าในการโหลด ช่วยเพิ่มเวลาทำงานของเครื่องจักรในแต่ละวัน
คุณภาพและความแม่นยำที่สม่ำเสมอ:เส้นทางหุ่นยนต์ที่ตั้งโปรแกรมได้ช่วยให้มั่นใจได้ว่าชิ้นส่วนจะวางตำแหน่งซ้ำได้โดยไม่มีการสึกหรอหรือการจัดแนวที่ผิดจากฟิกซ์เจอร์
การจัดสรรแรงงาน:ผู้ปฏิบัติงานเปลี่ยนจากการโหลดด้วยตนเองซ้ำๆ ไปเป็นงานที่มีมูลค่าสูง- (การตั้งค่าเครื่องมือ การตั้งโปรแกรม การควบคุมคุณภาพ)
การทำงานแบบอัตโนมัติ:รองรับ-การผลิตในช่วงปิด-กะและสุดสัปดาห์
ส่วนประกอบที่ใช้งานได้
เพลาและเพลา:เพลามอเตอร์ หมุดขับ ร่องฟัน
ชิ้นส่วนที่หมุนได้:บูช, แหวนแบริ่ง, ลูกกลิ้ง, หน้าแปลน, ดุม
ชิ้นส่วนปริซึม:ตัววาล์ว ตัวเรือนปั๊ม ท่อร่วมไฮดรอลิก วงเล็บ
ฮาร์ดแวร์ที่กำหนดเอง:ตัวยึด, ข้อต่อ, ข้อต่อด้านการบินและอวกาศ, การปลูกถ่ายทางการแพทย์
ลำดับการโหลดและการขนถ่าย CNC อัตโนมัติ
การให้อาหารชิ้นส่วนดิบ:ชิ้นงานจะถูกนำเสนอผ่านถาด พาเลท สายพานลำเลียง หรือชั้นวางแบบแรงโน้มถ่วงในการวางแนวการหยิบที่กำหนดไว้
การเลือกชิ้นส่วนดิบ:หุ่นยนต์จะหยิบชิ้นงาน เซ็นเซอร์ตรวจสอบการยึดเกาะและชิ้นส่วนที่เหมาะสมก่อนเข้าเครื่อง
สัญญาณเชื่อมต่อ CNC:เมื่อรอบการทำงานเสร็จสิ้น ตัวควบคุม CNC จะส่งสัญญาณ "Machine Ready" ไปยังหุ่นยนต์
การขนถ่ายชิ้นส่วนเสร็จแล้ว:ประตูอัตโนมัติจะเปิดขึ้น หุ่นยนต์จะเข้าไปในซองการตัดเฉือนและคลายแคลมป์ชิ้นส่วนที่เสร็จแล้ว
กำลังโหลดชิ้นส่วนดิบ:หุ่นยนต์โหลดชิ้นส่วนดิบลงในฟิกซ์เจอร์/หัวจับ และกระตุ้นกลไกการจับยึด
การรีสตาร์ทเครื่องจักร:หุ่นยนต์ออกจากซอง สัญญาณความปลอดภัยชัดเจน ประตูปิด และ CNC ดำเนินการตัดเฉือนต่อโดยอัตโนมัติ
การจำหน่ายและการถ่ายโอนชิ้นส่วน:ชิ้นส่วนที่เสร็จแล้วจะถูกส่งไปยังถาด สายพานลำเลียง การล้าง การขัดลบคม หรือสถานีตรวจสอบ
สิ้นสุด-ของ-ตัวเลือก Arm Tooling & Gripper
เทคโนโลยีของกริปเปอร์
มือจับแบบนิวแมติก: โครงสร้างทางกลความเร็วสูงและแข็งแกร่ง เหมาะสำหรับสภาพแวดล้อมทางอุตสาหกรรมที่ได้มาตรฐาน
มือจับเซอร์โวไฟฟ้า: ระยะชักที่ตั้งโปรแกรมได้ แรงยึดจับแบบแปรผัน เหมาะสำหรับชิ้นส่วนที่บอบบาง ผนังบาง- หรือหลาย-
การกำหนดค่าเครื่องมือ
มือจับเดี่ยว: -การตั้งค่าที่มีประสิทธิภาพสำหรับรอบการตัดเฉือนที่ยาวนานขึ้น โดยที่-ความเร็วในการเปลี่ยนชิ้นส่วนไม่ใช่ปัญหาคอขวดหลัก
Dual Gripper (Fast Exchange): จับชิ้นส่วนดิบและชิ้นส่วนที่เสร็จแล้วพร้อมกัน ลดเวลาในการเปลี่ยนชิ้นส่วน-ลงเหลือ 3–8 วินาทีโดยกำจัดการเคลื่อนที่ระหว่างกลางระหว่างการเปิดประตูเครื่องจักร
โปรไฟล์ขากรรไกรแบบกำหนดเอง: ขากรรไกรแบบขยายภายใน ขากรรไกรหนีบภายนอก กริปเปอร์แม่เหล็ก หรือแผ่นยางที่ไม่ทำเครื่องหมาย-ซึ่งปรับให้เหมาะกับรูปทรงของชิ้นส่วนเฉพาะ
การสื่อสารของเครื่องและสัญญาณระบบ
สถานะเครื่อง:CNC Ready, Machining Complete, ประตูเปิด/ปิด, Chuck Clamped/Unclamped
คำสั่งหุ่นยนต์:หุ่นยนต์อยู่ในตำแหน่งที่ปลอดภัย ขอเปิดประตู ขอปล่อยหัวจับ สตาร์ทรอบ
ความปลอดภัยและการตรวจสอบ:อินเตอร์ล็อควงจรหยุดฉุกเฉิน, สูญเสียแรงดันของกริปเปอร์, ข้อผิดพลาดในการนั่งชิ้นส่วน, ประตูยามเปิดอยู่
ข้อมูลที่จำเป็นสำหรับข้อเสนอทางเทคนิคแบบกำหนดเอง
เพื่อช่วยเราออกแบบโซลูชันที่เหมาะสมที่สุดสำหรับสถานประกอบการของคุณ โปรดระบุสิ่งต่อไปนี้:
รายละเอียดเครื่องซีเอ็นซี:แบรนด์ รุ่น ประเภทตัวควบคุม และตัวเลือกประตู/หัวจับอัตโนมัติ-
ข้อมูลชิ้นงาน:แบบร่าง (STEP/PDF) ขนาด น้ำหนักดิบ/สำเร็จรูป และวัสดุ
ข้อมูลกระบวนการ:รอบเวลาการตัดเฉือนปัจจุบัน ปริมาณการผลิตเป้าหมาย และรูปถ่ายชิ้นส่วนดิบ/สำเร็จรูป
ข้อจำกัดของโรงงาน:เค้าโครงพื้นที่ว่างและลักษณะที่ต้องการสำหรับการป้อนชิ้นส่วน (ถาด สายพานลำเลียง พาเลท)
คำถามที่พบบ่อย
ป้ายกำกับยอดนิยม: หุ่นยนต์ขนถ่ายซีเอ็นซี, ผู้ผลิตหุ่นยนต์ขนถ่ายซีเอ็นซีจีน, โรงงาน, หุ่นยนต์ประกอบและตรวจสอบ SCARA
ถัดไป
ไม่ใช่คุณอาจชอบ


ส่งคำถาม