


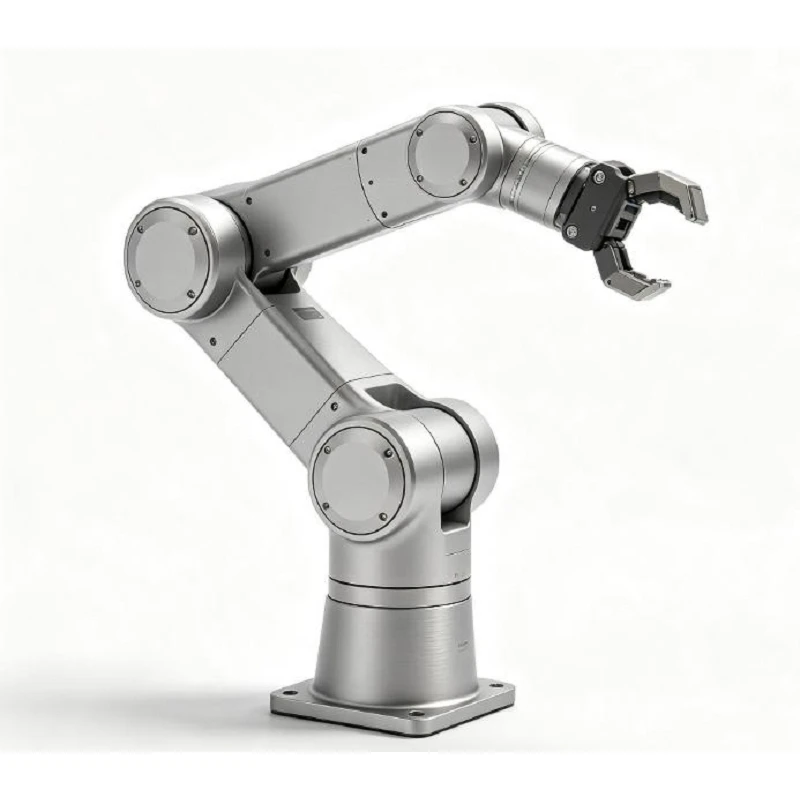
เครื่องช่วยควบคุมเครื่องกล
หุ่นยนต์ช่วยควบคุมทางกลช่วยให้ผู้ปฏิบัติงานยก เคลื่อนย้าย หมุน เอียง และวางตำแหน่งชิ้นงานอุตสาหกรรมโดยใช้แรงเพียงเล็กน้อย ด้วยการรวมแขนกลแบบข้อต่อ การปรับสมดุลนิวแมติกที่แม่นยำ และฟิกซ์เจอร์จับยึดเฉพาะของชิ้นงาน- ระบบจะรองรับน้ำหนักบรรทุกเต็มที่ในขณะที่ยังคงให้ผู้ปฏิบัติงานควบคุมโดยตรงระหว่างงานจัดการซ้ำๆ
ข้อมูลจำเพาะทางเทคนิค
|
พารามิเตอร์ |
ช่วงความสามารถอ้างอิง |
|
ความจุของน้ำหนักบรรทุก |
15 กก. – 500+ กก |
|
รัศมีการทำงาน (การเข้าถึง) |
สูงถึง 3,500 มม |
|
จังหวะแนวตั้ง |
1,200 มม. – 2,200 มม |
|
แรงดันอากาศ |
0.5 – 0.7 เมกะปาสคาล |
|
วัสดุหลัก |
เหล็กโครงสร้าง / อลูมิเนียมความแข็งแรงสูง- |
|
มุมการหมุน |
แกนหลัก 360 องศา / เอฟเฟกต์ปลายสูงสุด 180 องศา- |
การใช้งานทั่วไป
เครื่อง CNC กำลังโหลดและขนถ่าย
ภารกิจ: ถ่ายโอนการหล่อดิบจากพาเลทไปยังเครื่องแมชชีนนิ่งเซ็นเตอร์แนวตั้งหรือแนวนอน
ลำดับการจัดการ: ยกขึ้น → ยก → เข้าถึงเข้าไปในตู้ → ตำแหน่งที่แม่นยำบนฟิกซ์เจอร์ → แคลมป์
ปัจจัยการออกแบบ: รัศมีการเข้าถึง ระยะห่างในการเปิดประตู และความต้านทานเศษ/สารหล่อเย็น
การประกอบยานยนต์และอุปกรณ์
ภารกิจ: วางส่วนประกอบที่มีน้ำหนักมากไว้บนแนวแชสซีที่กำลังเคลื่อนที่หรืออยู่กับที่
ลำดับการจัดการ: ยก → ถ่ายโอนในแนวนอน → เอียง / หมุน 90 องศา → การจัดตำแหน่งแบบไมโคร- → ยึด
ปัจจัยการออกแบบ: การล็อคการวางแนว ความคลาดเคลื่อนของการจัดตำแหน่ง และการยศาสตร์
การโอนสายสถานีการผลิต
ภารกิจ: การย้ายตำแหน่งชิ้นส่วนความถี่สูง-ระหว่างสายพานลำเลียงที่อยู่ติดกันหรือเซลล์ทำงาน
ลำดับการจัดการ: การยก → การเคลื่อนย้ายอย่างรวดเร็ว → การลดลงที่ควบคุมได้-
ปัจจัยการออกแบบ: ประสิทธิภาพรอบเวลา การไหลของลมอย่างต่อเนื่อง และขอบเขตการเคลื่อนที่ในวงกว้าง
ภาพรวมการกำหนดค่าคีย์
|
รายการ |
ตัวเลือกการกำหนดค่าระบบ |
|
ประเภทสินค้า |
เครื่องช่วยควบคุมเครื่องกลอุตสาหกรรม |
|
วิธีการใช้งาน |
คำแนะนำแบบแมนนวลพร้อมระบบช่วยยกแบบนิวแมติก |
|
ระบบปรับสมดุล |
การถ่วงดุลด้วยลมที่แม่นยำ |
|
การกำหนดค่าแขน |
แขนที่เชื่อมต่ออย่างแข็ง / สายเคเบิล-ขับเคลื่อนจังหวะแนวตั้ง |
|
ตัวเลือกการติดตั้ง |
เสาแบบยึดพื้น- / แบบแขวนเหนือศีรษะ / ราง-แบบยึดเหนือศีรษะ |
|
เอนด์ เอฟเฟคเตอร์ |
ฟิกซ์เจอร์จับยึดแบบกำหนดเองเฉพาะการใช้งาน- |
|
ฟังก์ชั่นการจัดการหลัก |
การยกอวกาศ 3 มิติ, การเคลื่อนที่ในแนวนอน, การหมุนอย่างต่อเนื่อง, การเอียงแบบควบคุม |
เหตุใดจึงต้องใช้เครื่องช่วยควบคุมเครื่องกล
ช่วยลดการยกของหนักด้วยมือซ้ำๆ และลดความเครียดทางกายภาพ
ปรับปรุงการควบคุมและความแม่นยำระหว่างการวางตำแหน่งขั้นสุดท้าย
รองรับการดำเนินการถ่ายโอนความถี่สูง-โดยที่ผู้ปฏิบัติงานไม่เหนื่อยล้า
ช่วยให้ผู้ปฏิบัติงานที่เป็นมนุษย์มีส่วนร่วมโดยตรงในงานจัดการที่ซับซ้อน
หลักการทำงานหลัก
ด้ามจับ:เอฟเฟกต์ปลายแบบกำหนดเองประกอบชิ้นงานอย่างแน่นหนาโดยใช้กลไกการจับยึดแบบกลไก แบบนิวแมติก หรือแบบสุญญากาศโดยเฉพาะ
สมดุล:ระบบนิวแมติกใช้แรงบิด{0}}เพื่อปรับสมดุลเพื่อทำให้น้ำหนักรวมของโหลดเป็นกลาง
แนะนำ:ผู้ปฏิบัติงานสามารถบังคับชิ้นส่วนไปตามเส้นทางเป้าหมายได้อย่างง่ายดายโดยใช้แรงเพียงเล็กน้อย
ตำแหน่ง:ระบบช่วยให้สามารถจัดตำแหน่งเครื่องจักร จิ๊ก หรือสายการบรรจุด้วยความแม่นยำสูง-
ฟังก์ชั่นความปลอดภัยแบบรวม
การจ่ายอากาศขัดข้อง-การป้องกันอย่างปลอดภัย:รักษาแรงดันลมในระบบเพื่อป้องกันโหลดลดลงระหว่างการหยุดชะงักของการจ่ายอากาศอัดอย่างกะทันหัน
ถังสำรองบัฟเฟอร์:ถังรับอากาศในตัวให้พลังงานลมฉุกเฉินเพื่อลดชิ้นงานลงอย่างปลอดภัยหากการจ่ายอากาศล้มเหลว
คำเตือนแรงดันต่ำ-:การแจ้งเตือนความปลอดภัยด้านภาพ/เสียงจะทริกเกอร์หากความดันของระบบต่ำกว่าเกณฑ์การปฏิบัติงาน
การเชื่อมต่อที่ไม่ถูกต้อง:ป้องกันการปล่อยชิ้นงานโดยไม่ตั้งใจในขณะที่โหลดถูกแขวนไว้กลางอากาศ-
ระบบเบรกนิรภัย:กลไกเบรกจอดและโมชันเบรกจะยึดแขนไว้อย่างแน่นหนาเมื่อไม่ได้ใช้งานหรือในระหว่างที่ไฟฟ้าขัดข้อง
ข้อมูลการสมัครที่จำเป็นสำหรับใบเสนอราคา
เพื่อประเมินใบสมัครของคุณและจัดเตรียมข้อเสนอทางเทคนิคที่ถูกต้อง โปรดระบุรายละเอียดต่อไปนี้:
ข้อมูลชิ้นงาน:น้ำหนัก การเขียนแบบ 2D/3D วัสดุ สภาพพื้นผิว และจุดศูนย์ถ่วง
เส้นทางการเคลื่อนไหว:เลือก-ความสูงขึ้น, - ความสูงที่ลดลง, รัศมีการเข้าถึงทั้งหมด, มุมการหมุน/เอียงที่ต้องการ
เค้าโครงเวิร์กสเตชัน:ขนาดพื้นที่พื้น ระยะห่างจากความสูงของเพดาน โครงสร้างที่มีอยู่ ความพร้อมใช้งานของอากาศอัด
การจัดการงาน
เครื่อง CNC กำลังโหลดและขนถ่าย:เคลื่อนย้ายส่วนประกอบอย่างปลอดภัยระหว่างพาเลท สถานีงาน และเตียงเครื่องจักรด้วยความแม่นยำสูง
การประกอบ:รองรับและจัดตำแหน่งส่วนประกอบที่ซ้ำกันเพื่อขจัดความเหนื่อยล้าของผู้ปฏิบัติงานและรักษาความแม่นยำในการประกอบ
การโอนการผลิต:เคลื่อนย้ายสิ่งของที่มีน้ำหนักมากได้อย่างราบรื่นระหว่างเซลล์การผลิตที่อยู่ติดกัน
การหมุนส่วนประกอบ:ปรับทิศทางชิ้นส่วนก่อนการตัดเฉือน การตรวจสอบ หรือบรรจุภัณฑ์
การจัดการบำรุงรักษา:ช่วยเหลือช่างเทคนิคในการยกและจัดตำแหน่งส่วนประกอบของเครื่องจักรหนักในระหว่างการให้บริการ
มือจับแบบกำหนดเองและปลาย-บูรณาการเอฟเฟกต์
เอฟเฟกต์ส่วนปลายทำหน้าที่เป็นส่วนเชื่อมต่อทางกลที่สำคัญระหว่างหุ่นยนต์และชิ้นงานของคุณ วิธีการจับแบบมาตรฐานและแบบกำหนดเองได้แก่:
การหนีบภายนอก / ภายใน:ปากจับแบบนิวแมติกหรือแบบกลไกที่เหมาะกับรูปทรงของชิ้นส่วน
เครื่องยกสุญญากาศและแม่เหล็ก:สำหรับโลหะแผ่น พื้นผิวเรียบ หรือชิ้นส่วนที่ไม่มีรูพรุน-
การหมั้นแบบตะขอและรู:การขยายพินหรือการยกเฉพาะจุด-
โรเตเตอร์และเครื่องเอียงแบบขับเคลื่อน:แอคชูเอเตอร์แบบนิวแมติก-ขับเคลื่อนโมดูลการหมุนและการเอียง 90 องศา /180 องศา
คำถามที่พบบ่อย
ป้ายกำกับยอดนิยม: หุ่นยนต์ช่วยกล ผู้ผลิตจีน หุ่นยนต์ช่วยกล โรงงาน, แขนหุ่นยนต์มอเตอร์กระแสตรง, แขนกลที่ยืดหยุ่นได้, แขนควบคุมเซ็นเซอร์แก๊ส, แขนกลที่ทนต่อแรงกระแทก, แขนกลนวัตกรรมใหม่, แขนกลที่ทนต่อแรงสั่นสะเทือน
คู่ของ
ไม่ใช่คุณอาจชอบ


ส่งคำถาม