


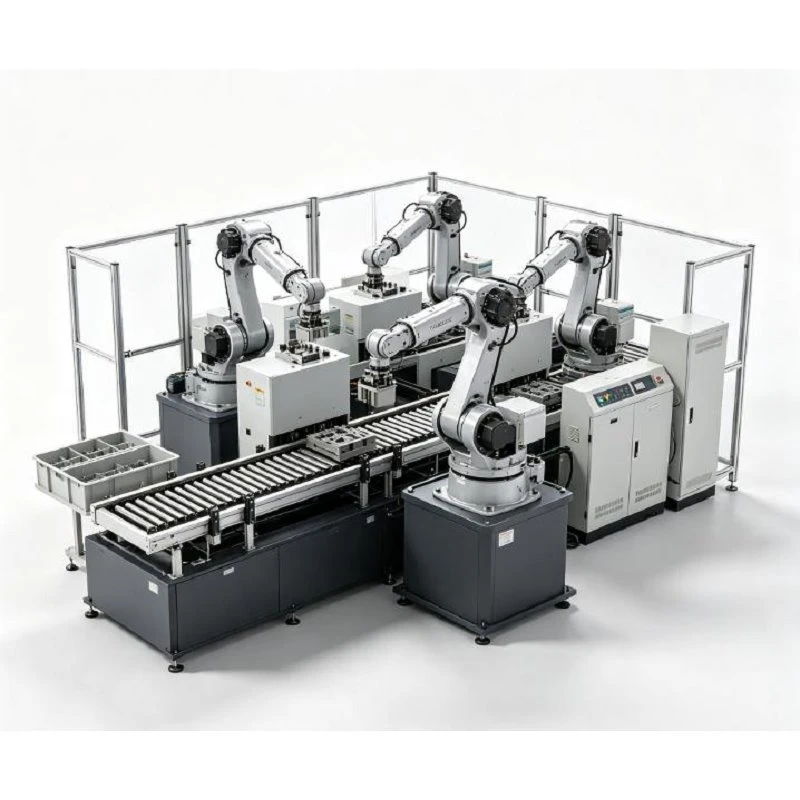
หุ่นยนต์ขนถ่ายด้วยเครื่องจักรหลาย-
ระบบการดูแลเครื่องจักรหลาย-ใช้หุ่นยนต์อุตสาหกรรมร่วมกับเครื่องจักร CNC หลายเครื่องภายในเซลล์เดียว ช่วยลดความจำเป็นในการใช้หุ่นยนต์เฉพาะในทุกสถานี
ในขณะที่เครื่อง CNC เครื่องหนึ่งอยู่ในวงจรการตัดเฉือน หุ่นยนต์จะให้บริการเครื่องจักรที่อยู่ติดกันซึ่งทำงานเสร็จแล้ว สถานะของเครื่องจักร การเคลื่อนย้าย และลำดับความสำคัญในการจัดการวัสดุได้รับการซิงโครไนซ์อย่างสมบูรณ์ผ่านสถาปัตยกรรมการควบคุมส่วนกลาง
ข้อมูลจำเพาะทางเทคนิค
|
พารามิเตอร์ |
ข้อมูลจำเพาะอ้างอิง |
|
ประเภทหุ่นยนต์ |
หุ่นยนต์ก้องอุตสาหกรรม |
|
ตัวเลือกแกน |
4 แกน / 6 แกน |
|
ตัวเลือกเพย์โหลด |
50 กก. / 100 กก. / สูงสุด 210 กก |
|
รัศมีการทำงาน |
สูงถึงประมาณ 2,732 มม. สำหรับการกำหนดค่าที่เกี่ยวข้อง |
|
การทำซ้ำ |
สูงสุดประมาณ ±0.08 มม. / ±0.15 มม. ขึ้นอยู่กับรุ่นหุ่นยนต์ |
|
ระดับการป้องกัน |
สูงถึง IP63 สำหรับการกำหนดค่าที่เกี่ยวข้อง |
|
การติดตั้ง |
ติดตั้ง-บนพื้นหรือติดตั้งราง-เชิงเส้น- |
|
การกำหนดค่าซีเอ็นซี |
หลาย-เครื่องจักร ขึ้นอยู่กับการใช้งาน |
|
ระบบขับเคลื่อน |
ขับเคลื่อนด้วยเซอร์โวมอเตอร์ |
|
คอนโทรลเลอร์ |
คอนโทรลเลอร์หุ่นยนต์อุตสาหกรรม + PLC |
ประโยชน์ที่สำคัญ
การลงทุนที่ต่ำกว่า:การให้บริการเครื่องจักรหลายเครื่องด้วยหุ่นยนต์ตัวเดียวช่วยลดต้นทุนด้านฮาร์ดแวร์และการติดตั้งได้อย่างมาก เมื่อเทียบกับหุ่นยนต์เครื่องจักรเดี่ยว-โดยเฉพาะ
เวลาทำงานของหุ่นยนต์สูงสุด:หุ่นยนต์ดำเนินการจัดการอย่างมีประสิทธิผลที่สถานีอื่นในขณะที่เครื่องจักรกำลังทำงาน ช่วยลดเวลาไม่ได้ใช้งานของหุ่นยนต์
คุณภาพและระยะเวลาของชิ้นส่วนที่สม่ำเสมอ:รอบการโหลด/ยกเลิกการโหลดอัตโนมัติช่วยลดความแปรปรวนของผู้ปฏิบัติงานและรับประกันความสามารถในการทำซ้ำตำแหน่งที่สม่ำเสมอ
การควบคุมการผลิตแบบรวมศูนย์:สถานะของเครื่องจักร การเคลื่อนไหวของหุ่นยนต์ อินเตอร์ล็อคเพื่อความปลอดภัย และการจัดลำดับความสำคัญได้รับการจัดการอย่างราบรื่นภายใต้ระบบควบคุมแบบรวมศูนย์เดียว
ลดความเหนื่อยล้าของผู้ปฏิบัติงาน:บุคลากรกะจะเป็นอิสระจากการจัดการวัสดุแบบแมนนวลอย่างต่อเนื่องเพื่อมุ่งเน้นไปที่การควบคุมคุณภาพ การเปลี่ยนเครื่องมือ และการควบคุมดูแลเซลล์
การใช้งานในอุตสาหกรรม
ส่วนประกอบยานยนต์:เพลา, ลูกปืนดุม, ช่องว่างเกียร์, จานเบรก, แท่นยึดเครื่องยนต์
ชิ้นส่วนวิศวกรรมและอุตสาหกรรมที่มีความแม่นยำ:ตัววาล์ว บล็อกไฮดรอลิก ตัวเรือนปั๊ม หน้าแปลน บูช
การบินและอวกาศและพลังงาน:อุปกรณ์ประกอบที่แม่นยำ ส่วนประกอบกังหัน ตัวเรือนโครงสร้าง
การผลิตอุปกรณ์การแพทย์:ช่องว่างฝังตัวของเครื่องมือที่มีความแม่นยำ
สถาปัตยกรรมระบบ
ระบบอัตโนมัติหลัก:หุ่นยนต์อุตสาหกรรม ตัวควบคุมหลาย-แกน ระบบ PLC ส่วนกลาง และ-อินเทอร์เฟซการสื่อสารของหุ่นยนต์ของเครื่องจักร
สิ้นสุด-ของ-เครื่องมือแบบแขน:มือจับแบบนิวแมติก ไฟฟ้า หรือแม่เหล็กแบบกำหนดเอง (เดี่ยวหรือคู่)
สถานีจัดการชิ้นส่วน:สถานีขนถ่ายชิ้นส่วนดิบ- สถานีขนถ่ายชิ้นส่วนสำเร็จรูป- และอุปกรณ์ยึดตำแหน่ง
ความปลอดภัยและการตรวจจับ:รั้วนิรภัย อินเตอร์ล็อคประตู เซ็นเซอร์ตรวจจับชิ้นส่วน และการตรวจสอบสถานะของมือจับ
โมดูลเสริม:แกนการเคลื่อนที่เชิงเส้น การทำความสะอาดชิ้นส่วน (การเป่าลม-) การตรวจสอบขนาด ระบบนำทางด้วยภาพ และอุปกรณ์คัดแยก
ขั้นตอนการปฏิบัติงาน
หยิบ:หุ่นยนต์หยิบชิ้นงานดิบจากพาเลท ถาด ชั้นวาง หรือสายพานลำเลียง
การจับมือกัน:CNC ส่งสัญญาณ "Cycle Complete"; หุ่นยนต์จะตรวจสอบอินเทอร์ล็อคนิรภัยและเข้าไปในเครื่องจักร
แลกเปลี่ยน:ขนชิ้นส่วนที่เสร็จแล้วออกจากหัวจับ/ฟิกซ์เจอร์ และโหลดชิ้นงานดิบ (หมายเหตุ: กริปเปอร์คู่ดำเนินการสลับนี้ในรายการเดียว)
การตรวจสอบและเริ่มต้น:การตรวจจับที่นั่งชิ้นส่วนช่วยยืนยันตำแหน่งที่ถูกต้อง รอบการตัดเฉือนเริ่มต้น และหุ่นยนต์จะเคลียร์พื้นที่
สถานีถัดไป:หุ่นยนต์จะย้ายชิ้นส่วนที่เสร็จแล้วไปยังสถานีขนถ่าย/ตรวจสอบ จากนั้นจะย้ายไปยังเครื่องถัดไปที่ขอรับบริการ
การกำหนดค่าเค้าโครง CNC แบบหลาย-ทั่วไป
เซลล์เครื่องจักร 2 เครื่อง (CNC 1 ← หุ่นยนต์ → CNC 2)
เหมาะสำหรับ: เครื่องจักรที่มีรอบการตัดเฉือนปานกลางอยู่ในระยะเอื้อมที่คงที่ของหุ่นยนต์
การใช้งานทั่วไป: เครื่องกลึง CNC สองเครื่อง เครื่องแมชชีนนิ่งเซ็นเตอร์แนวตั้งคู่ (VMC) หรือกลุ่มผลิตภัณฑ์การกลึง-และ-การกัด
เซลล์เครื่องจักร 3 เครื่อง (CNC 1 ← หุ่นยนต์ → CNC 2 → CNC 3)
ดีที่สุดสำหรับ: รอบการตัดเฉือน CNC ที่ยาวนานขึ้นซึ่งทำให้หุ่นยนต์มีการเคลื่อนที่และระยะการทำงานที่เพียงพอ
เค้าโครง: การจัดเรียงแบบวงกลม/กึ่ง-รอบหุ่นยนต์ที่ติดตั้งอยู่กับที่-
4-เซลล์เครื่องจักร (CNC 1 - CNC 2 - หุ่นยนต์ + รางเชิงเส้น - CNC 3 - CNC 4)
เหมาะสำหรับ: สิ่งอำนวยความสะดวกที่มีปริมาณมาก-หรือเครื่องจักรที่มีระยะห่างกันมาก
คุณลักษณะ: รางเคลื่อนที่เชิงเส้นแกนที่ 7- ขยายช่วงการทำงานของหุ่นยนต์แบบไดนามิกผ่านเค้าโครงเชิงเส้น
ระบบมือจับและส่วนปลาย-ของ-เครื่องมือแบบแขน
มือจับได้รับการออกแบบตามรูปทรงของชิ้นส่วน ความไวของพื้นผิว และความต้องการของกระบวนการ:
มือจับแบบใช้ลม:โซลูชันมาตรฐานและทนทานสำหรับชิ้นส่วนโลหะที่เป็นเหล็กและไม่ใช่เหล็ก-
มือจับไฟฟ้า:การควบคุมระยะชัก ตำแหน่ง และแรงจับที่ตั้งโปรแกรมได้สำหรับชิ้นส่วนที่บอบบางหรือหลากหลาย
กริปเปอร์แม่เหล็ก:เหมาะสำหรับส่วนประกอบเหล็กแบน แผ่น หรือช่องว่าง
กริปเปอร์คู่:เก็บชิ้นส่วนดิบและชิ้นส่วนที่เสร็จแล้วพร้อมกัน ลด-เวลาในการแลกเปลี่ยนแบบเปิดได้ถึง 50%
การออกแบบกรามแบบกำหนดเอง:คอนแทคแพดที่ออกแบบโดยเฉพาะ บล็อก V- และนิ้วที่โค้งมนเพื่อการหล่อที่ไม่ปกติหรือพื้นผิวที่ขัดเงา
การประเมินโครงการทางเทคนิค
หากต้องการรับข้อเสนอรูปแบบที่ปรับให้เหมาะสม การจำลองรอบเวลา และใบเสนอราคาเชิงพาณิชย์ โปรดระบุรายละเอียดทางเทคนิคต่อไปนี้:
ข้อมูลจำเพาะของเครื่อง CNC:ยี่ห้อ รุ่นที่แน่นอน ประเภทตัวควบคุม ขนาดการเปิดประตู และการตั้งค่าการจับยึด/ฟิกซ์เจอร์ในปัจจุบัน
พารามิเตอร์ชิ้นงาน:การเขียนแบบชิ้นส่วน (2D/3D) ขนาด น้ำหนักดิบ/สำเร็จรูป วัสดุ และข้อจำกัดของพื้นผิว
การวัดรอบการผลิต:เวลาในการตัดเฉือนต่อชิ้นส่วน เวลาโหลด/ขนถ่ายด้วยตนเองในปัจจุบัน และเป้าหมายผลผลิตรายวัน
แผนเค้าโครงโรงงาน:เค้าโครงพื้น 2 มิติแสดงระยะห่างของเครื่องจักร พื้นที่ว่าง และทางเดินเข้าออกของผู้ปฏิบัติงาน
คำถามที่พบบ่อย
ป้ายกำกับยอดนิยม: หุ่นยนต์ขนถ่ายเครื่องจักรหลาย-, ผู้ผลิตหุ่นยนต์ขนถ่ายเครื่องจักรหลาย-ของจีน, โรงงาน, หุ่นยนต์ประกอบและตรวจสอบ SCARA
คุณอาจชอบ


ส่งคำถาม